
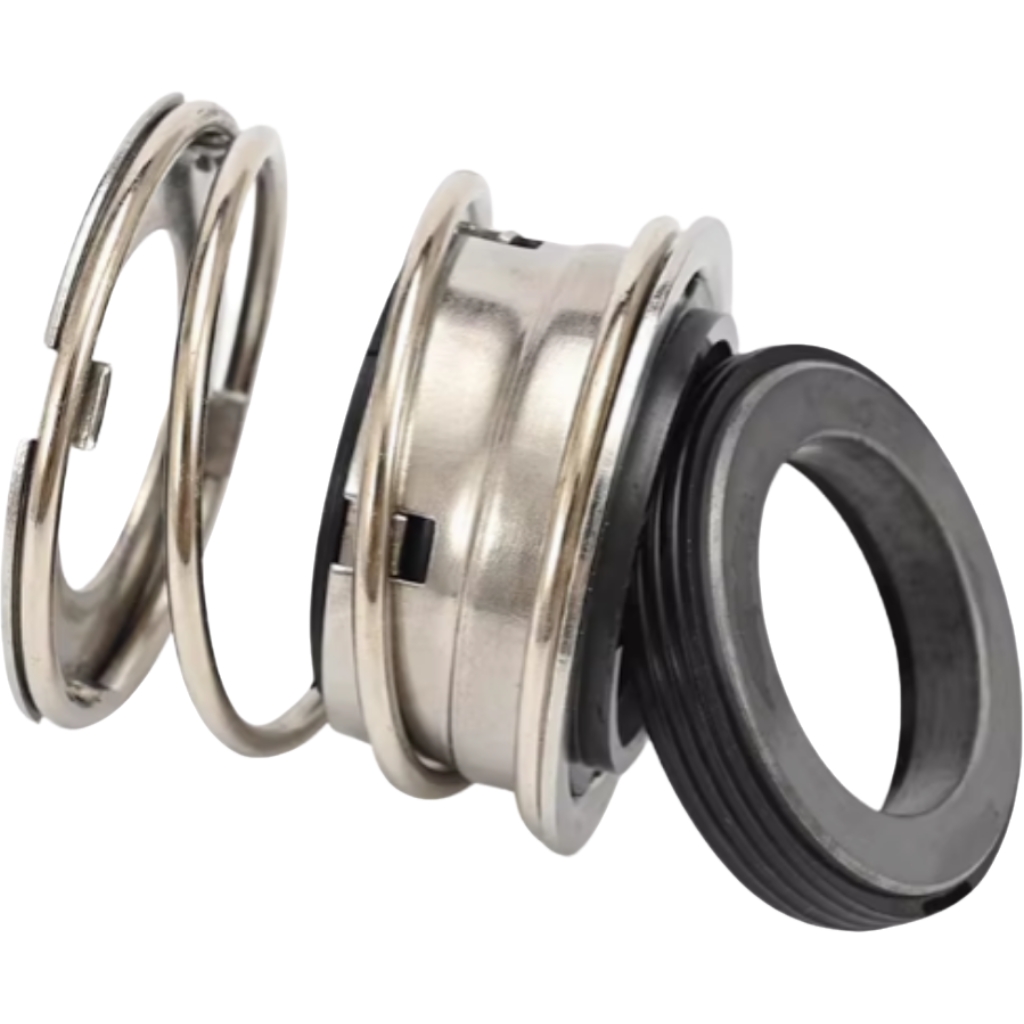
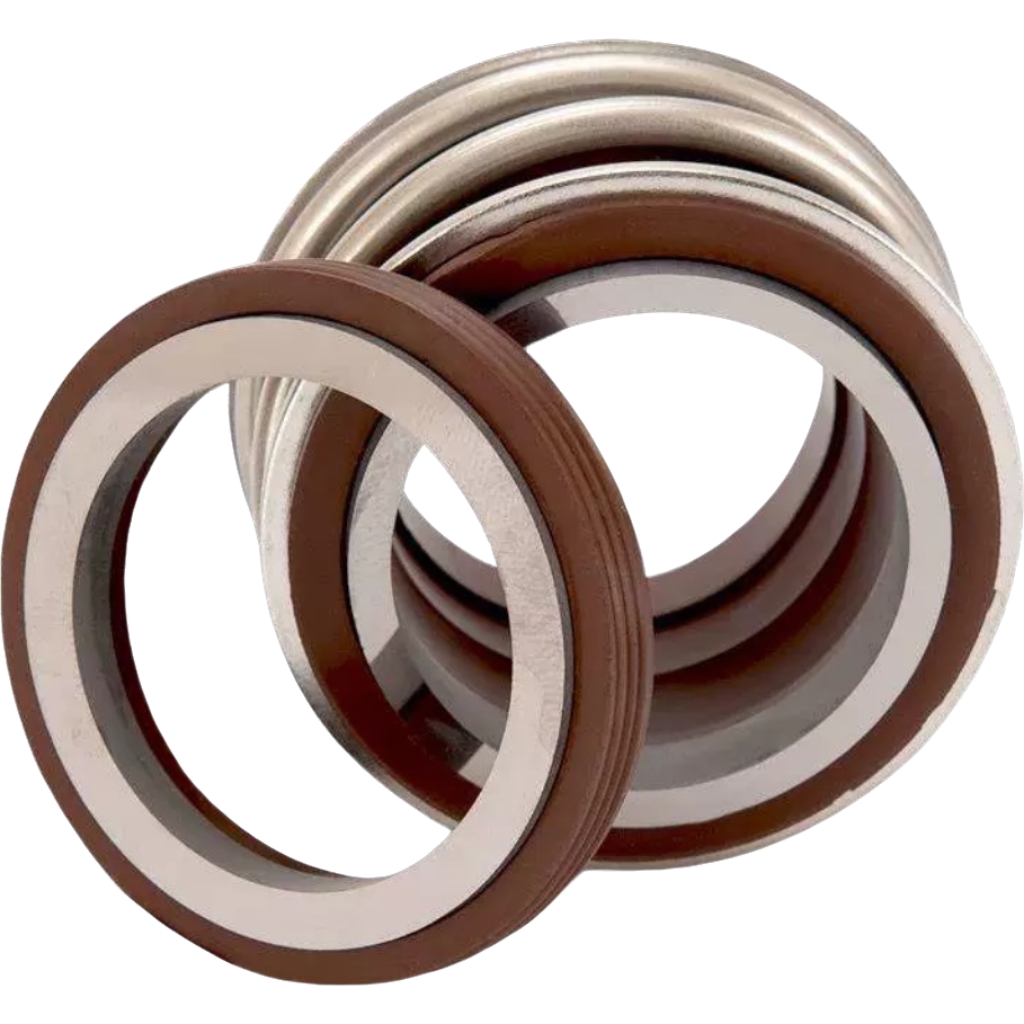
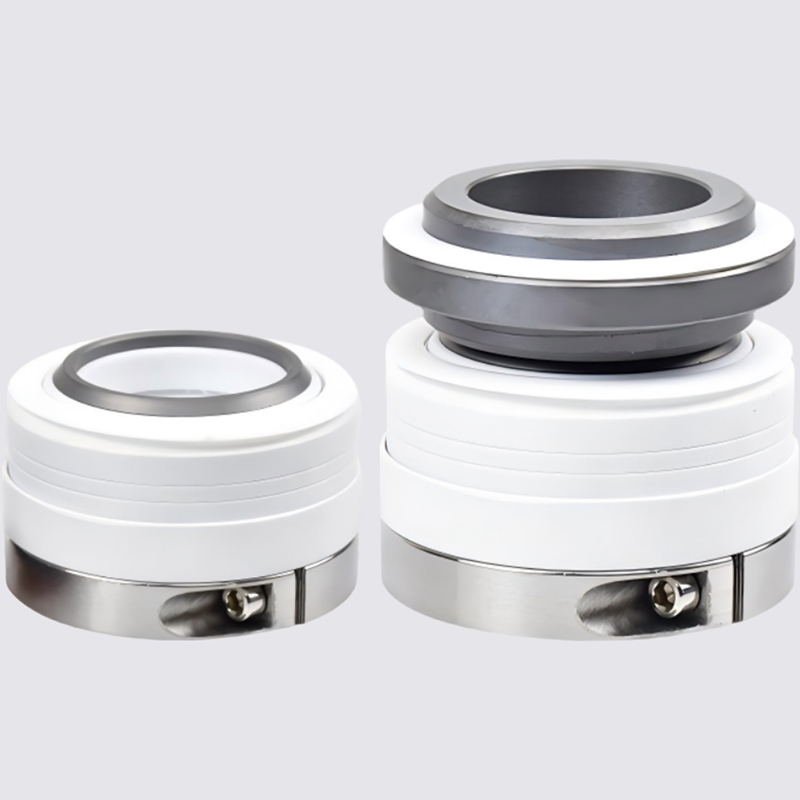
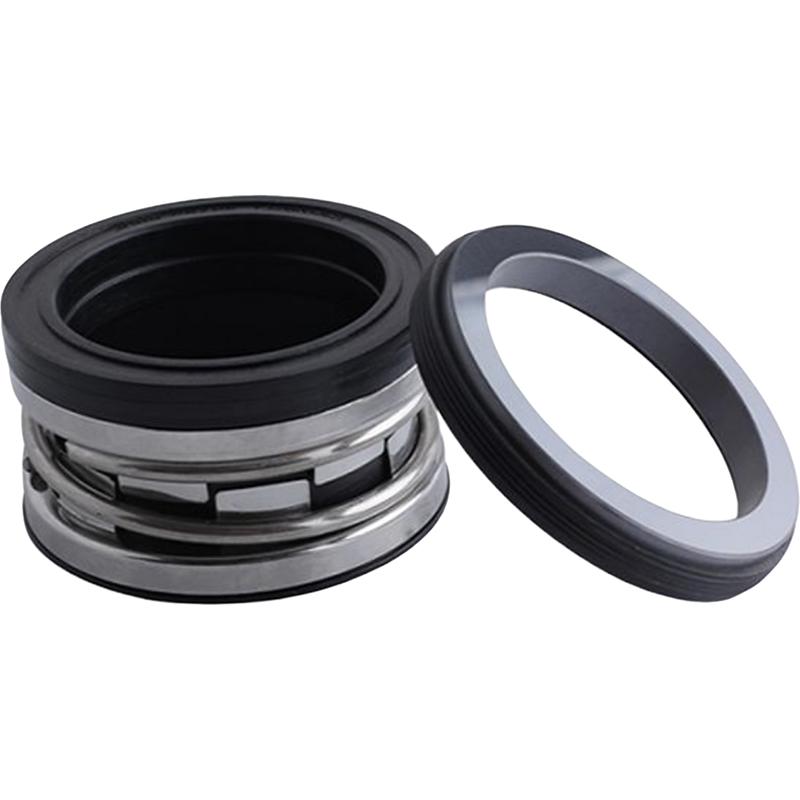
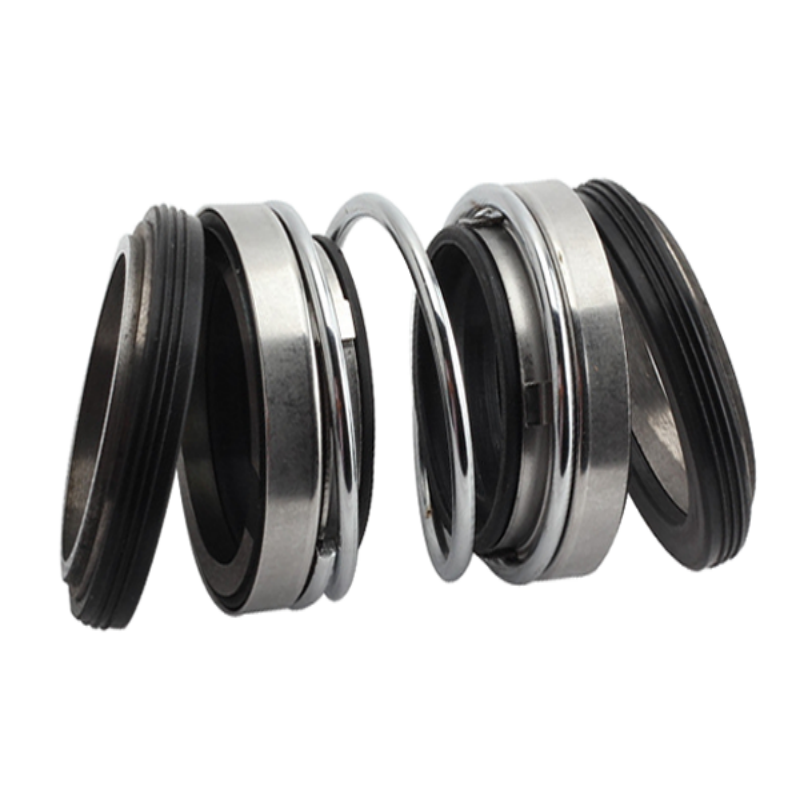
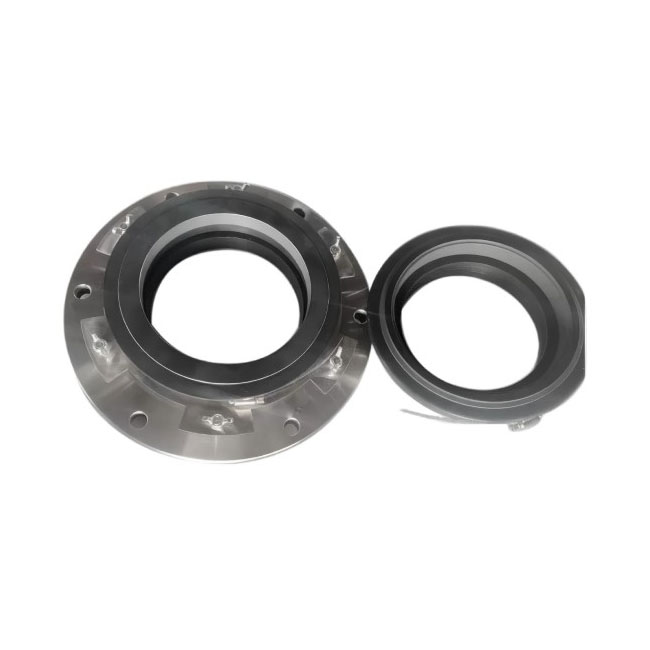
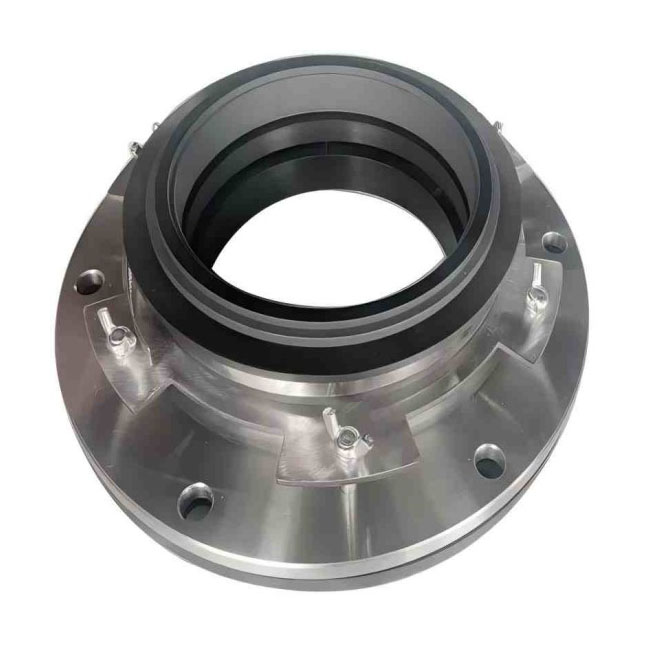
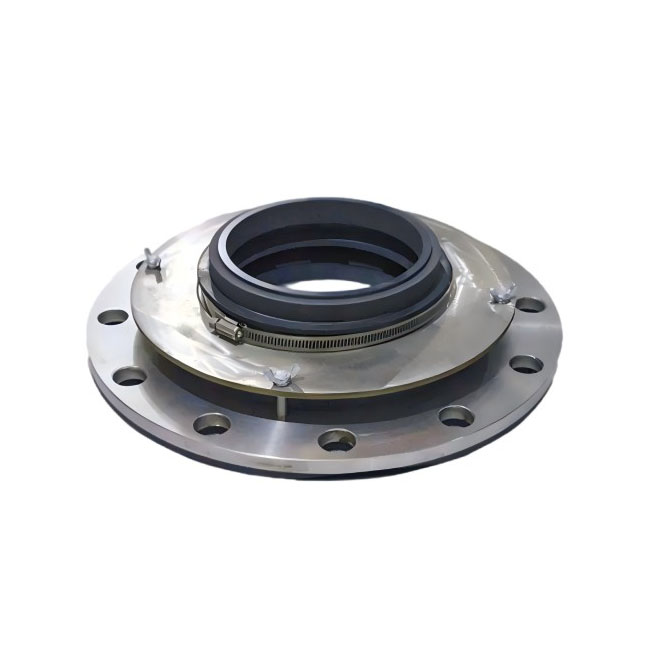
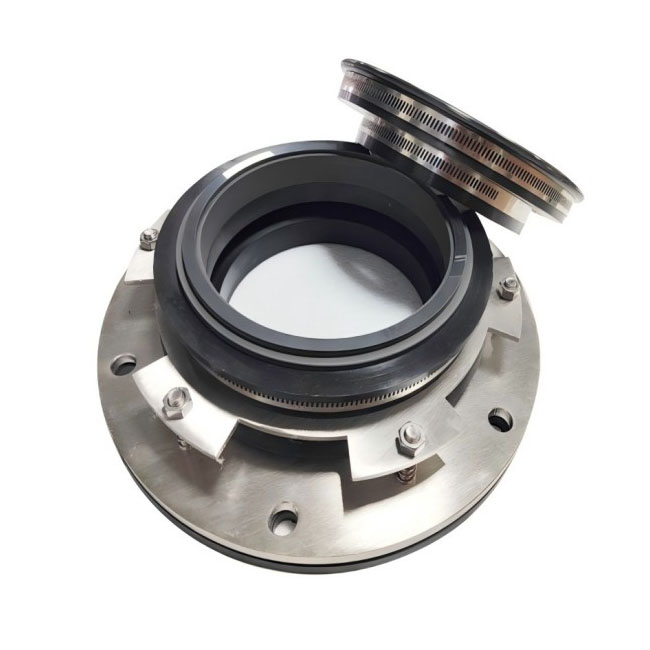
Cartouche de joint mécanique à rouleau immergé en graphite-carbure de silicium, fournisseur chinois, pour une étanchéité industrielle fiable.
Le joint mécanique à rouleau immergé constitue une méthode d'étanchéité essentielle pour les équipements industriels. Le corps du joint présente une configuration circulaire, formée par l'assemblage de deux composants en forme d'arc. Des trous de boulons radiaux, perpendiculaires au plan d'assemblage, y sont usinés pour la fixation de boulons radiaux. Des trous de boulons axiaux sont répartis circonférentiellement à intervalles réguliers autour du corps du joint pour la fixation de boulons axiaux. Ce modèle d'utilité élimine le besoin de réglage du joint mécanique. Grâce à un réglage coordonné des boulons radiaux et des boulons de précharge axiaux, il assure une étanchéité efficace entre les joints mobiles et fixes. Sa conception unique isole efficacement le fluide de process, prévient la contamination des lubrifiants de roulement, réduit considérablement les temps d'arrêt imprévus et garantit une production continue et fiable.
1. Résistance avancée à la corrosion : Doté d'une conception stationnaire à ressort, il prévient efficacement la corrosion et le grippage. Les surfaces d'étanchéité sont généralement constituées de matériaux durs tels que le carbure de silicium, complétés par des élastomères résistants à la corrosion comme le fluorocaoutchouc, afin de supporter divers milieux, y compris les acides et les bases.
2. Ingénierie de précision : Le couple de friction principal est usiné avec précision afin de garantir la qualité de la surface d'étanchéité. L'utilisation de matériaux d'étanchéité haute performance et de métaux résistants à la corrosion assure la durabilité du joint même dans des conditions d'utilisation exigeantes.
3. Conception de type cartouche : Ce joint présente une structure compacte et rationnelle pour une installation simple et rapide. Certains modèles utilisent un mécanisme à soufflet en caoutchouc de type « J », éliminant l’usure et l’hystérésis tout en compensant automatiquement le déplacement axial.